- Главная
- Компьютерные сети и технологии
- Микропроцессорные системы
- Цифровые устройства
- Оптоволоконные системы
Моделирование нелинейных САУ с релейными алгоритмами управления
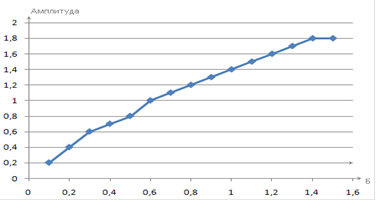
График 5 - Зависимость амплитуды от σ
σ - зона нечувствительности регулятора
По полученным данным строим графики
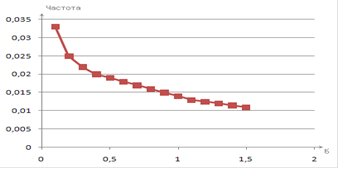
График 6 - Зависимость частоты от σ
σ - зона нечувствительности регулятора
Вывод: Построены графики для разных σ для первого варианта. Для графика найдены амплитуды и частоты переходных процессов и построены графики зависимости амплитуд и частот от σ.
Читайте также
Особенности работы современного средства автоматической радиолокационной прокладки (САРП)
Устройство
компьютерной индикации, совмещенное со средствами автоматической
радиолокационной прокладки (САРП) и с электронной картографической системой,
размещаемых в ходовой рубке судн ...
Проектирование цифрового устройства для реализации типовых микроопераций
Разработать функциональную и принципиальную схему операционного
устройства исходя из основных параметров по вариантам.
Также требуется предоставить блок схемы алгоритмов выполнения опе ...
Проект оконечной ОС на базе системы DX200
Современное состояние и перспективные планы развития Единой Сети
Электросвязи (ЕСЭ) Российской Федерации характеризуются широким внедрением
цифровых технологий и оборудования цифровых си ...