- Главная
- Компьютерные сети и технологии
- Микропроцессорные системы
- Цифровые устройства
- Оптоволоконные системы
Документированные погрешности элементов
Погрешности датчика Холла:
приведенная погрешность ± 0,5%
основная погрешность ±0,1%
темп. коэффициент нестабильности напряжения 0,003%/10 °C.
Погрешности встроенного в МК АЦП:
интегральная нелинейность ±0,05%;
дифференциальная нелинейность ±0,040%;
погрешность смещения нуля (калибруется) ±0,050%;
погрешность диаметра (калибруется) ±0,090%;
погрешность резистора R ±0,1%
Заключение
В данной работе были рассмотрены и изучены приборы и измерения скорости.
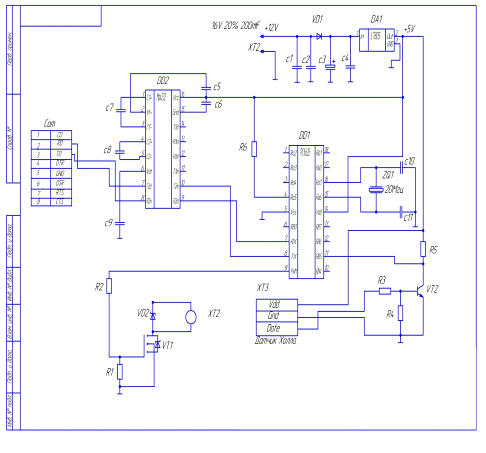
Было разработано устройство измерения скорости Это устройство предназначено для измерения скорости и расчета силы ветра и отображения на цифровом табло её текущего значения.
Устройство реализовано на однокристальном микроконтроллере типа PIC16F628.
Применение в устройстве данного однокристального микроконтроллера привело к возможности оперативно меняя программу работы в широких пределах корректировать алгоритм обработки данных.
Устройство имеет следующие характеристики:
Потребляемая мощность не более 0,4 Вт;
Наработка на отказ около 30000 часов;
Как одно из возможных улучшений можно предложить для увеличения быстродействия использовать другой МК PIC18XXX.
Приложения
. Электрическая схема
Читайте также
Проектирование системы автоматического управления очистки стекла спортивного самолета
Задачи
по управлению тем или иным явлением или процессом, возникающие в повседневной
практической деятельности человека обширны и многообразны.
Управление
можно определить как совоку ...
Разработка конструкции и технологии производства охранной сигнализации на 8 объектов
Цель курсового проекта - разработка конструкции и технологии изготовления
охранной сигнализации на 8 объектов.
Исходные данные для разработки: задание на курсовое проектирование,
прин ...
Проектирование спутниковой линии связи между городом Якутск и поселком Черский
Стремительное развитие космонавтики, успехи в изучении и
исследовании околоземного и межпланетного космического пространства выявили
весьма высокую эффективность использования околоз ...