- Главная
- Компьютерные сети и технологии
- Микропроцессорные системы
- Цифровые устройства
- Оптоволоконные системы
Определение устойчивости нелинейной системы
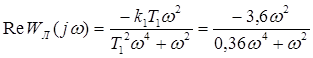
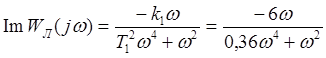
Гармонически линеаризованная передаточная функция нелинейного звена, согласно приложению, равна:

при a ≥ b2.
-Z(a) = 3.82( )
Z(a) = -  (a) =

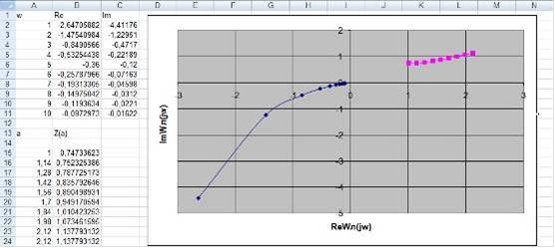
Рисунок 11.
Из рисунка 11 следует, что годографы не пересекаются в одной точке, что свидетельствует об отсутствии в системе автоколебаний и ее устойчивости.
Задача 9. Исследовать устойчивость состояния равновесия нелинейной системы (рис. 12). Параметры линейной части системы: Т1=NВ с, Т2=NВ-2,5 с, Т3=NВ·1,1 с, k1= NВ /10, k2=NВ·2. Для статической характеристики нелинейного звена: b=1, k3=NВ, где NВ - номер варианта.
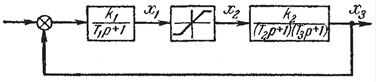
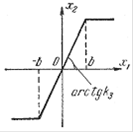
Рисунок 12.
Исходные данные:
Т1=Nв=26с;
Т2=Nв-2,5=6-2,5=3,5с;
Т3=Nв*1,1=6*1,1=6,6с;1= Nв/10=6/10=0,6;2= Nв*2=6*2=12;
b=1;3= NВ=6.
Решение
Амплитудно-фазовая характеристика линейной части:
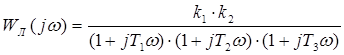
Умножаем на комплексно-сопряженные числа:
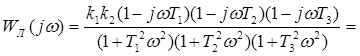
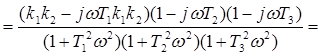
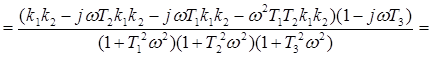
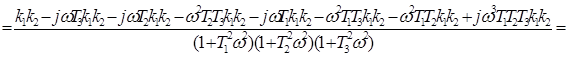
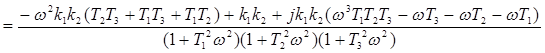
Разделяем вещественную и мнимую части:
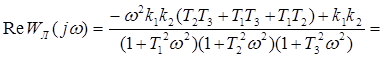
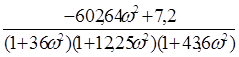
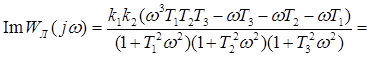
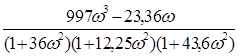
Гармонически линеаризованная передаточная функция нелинейного звена, согласно приложению, равна:
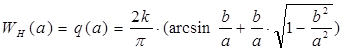 при a>=b.
Z(a) = 
Z(a) = 
Получаем объединенный график годографов линейной и нелинейной частей:
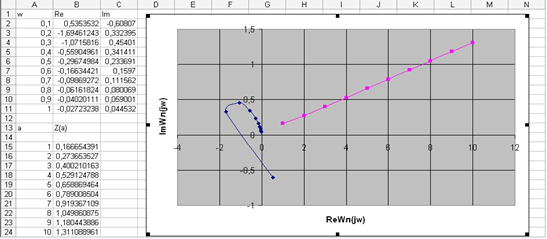
Рисунок 13.
Из рисунка 13 следует, что годографы не пересекаются в одной точке, что свидетельствует об отсутствии в системе автоколебаний и ее устойчивости.
дифференциальный уравнение устойчивость нелинейный
Читайте также
Разработка конструкции линейного коммутатора
Радиоэлектронная аппаратура (РЭА), в основу функционирования которой
положены принципы электроники, строится на базе электронных компонентов
различного назначения (микросхем, резисторов, ...
Проектирование аппаратного обеспечения одноплатных микроконтроллеров
Задание: В заданной РЭС осуществить управляющую функцию по одному из
заданных параметров с помощью контроллера, построенного на МПК, разработать
электрическую принципиальную схему проект ...
Приемно-контрольная панель на базе микроконтроллера
Приемно-контрольные
приборы (ПКП) осуществляют прием информации от извещателей, ее запоминание,
обработку и передачу соответствующим службам, а также выполняют процедуры
взятия под охра ...